
本系列的手机与电动汽车链路都工作在“不参与过程”的介质中。空气、塑料和玻璃既不导磁,也不导电,因此气隙只是一个麻烦,却不是系统参与者。
海水会参与其中。它的电导率约为 4 S/m——比新鲜空气高约八个数量级,其作用近似于在耦合器中间放入一块有损导电薄板。水下链路的其他特点,几乎都由这一个数字推导而来。
本文以一个工作在 100 kHz 的 500 W 自主水下航行器(AUV)对接充电器为例。
这是设计研究。 水下设备还受耐压、材料与海洋作业要求约束,本文不讨论这些规范。请把文中的数值视为定尺寸练习。
阅读路线:为什么去掉连接器 → 介质做了什么 → 频率选择 → 数值算例 → 机械约束 → 对接 → 系统问题 → 验证。
1. 为什么去掉连接器
水下电能通常通过湿插拔连接器传输。这类精密加工、充油、压力平衡的组件可以在水下完成插合;大部分水下设备之所以能够存在,它们功不可没。但它们也会同时限制多个方面。
- 相对于航行器本体,连接器价格很高,而且每一对配合端都要付出成本。
- 密封件既是维护项目,也是故障模式;连接器进水通常意味着后方电子舱也会进水。
- 插拔寿命有限,因而会限制一台预期对接数百次的 AUV 的运行次数。
- 插合要求较高的机械精度,这会把复杂度转移给对接系统或 ROV 干预作业。
感应链路彻底取消了电气接触界面。耐压壳体可以在整个部署寿命内保持密封,插拔寿命从电气问题变为机械问题,对位容差也从硬性要求变成可设计变量。
这确实是一项改进,但它是用一组新的问题换来的。
2. 介质做了什么
磁耦合本身几乎不受影响。海水的 \(\mu_r\approx1\),所以手机篇中的公式(1)仍然成立:水中测得的 \(k\) 与空气中测得的 \(k\) 几乎相同。 这一点值得明确说明,因为人们经常做出相反假设;它也提供了一种实用的诊断方法,见第 8 节。
变化的是损耗。时变磁场会在周围水体中感应出电场,而水能够导电,因此这个电场会驱动电流:
\[\mathbf J=\sigma\mathbf E,\qquad p_{\mathrm{eddy}}=\sigma|\mathbf E|^2,\qquad |\mathbf E|\propto\omega|\mathbf B|. \tag{1}\]把这些关系组合起来,介质中的体积损耗满足
\[P_{\mathrm{eddy}}\propto\sigma\,\omega^2B^2. \tag{2}\]由此立刻得到两个结论。损耗与电导率成正比,因此淡水比海水宽容数百倍;损耗还随频率平方增长,这让“提高频率以提高品质因数”的常规策略失效。
与之相关的长度尺度是趋肤深度:
\[\delta=\frac{1}{\sqrt{\pi f\mu_0\sigma}}. \tag{3}\]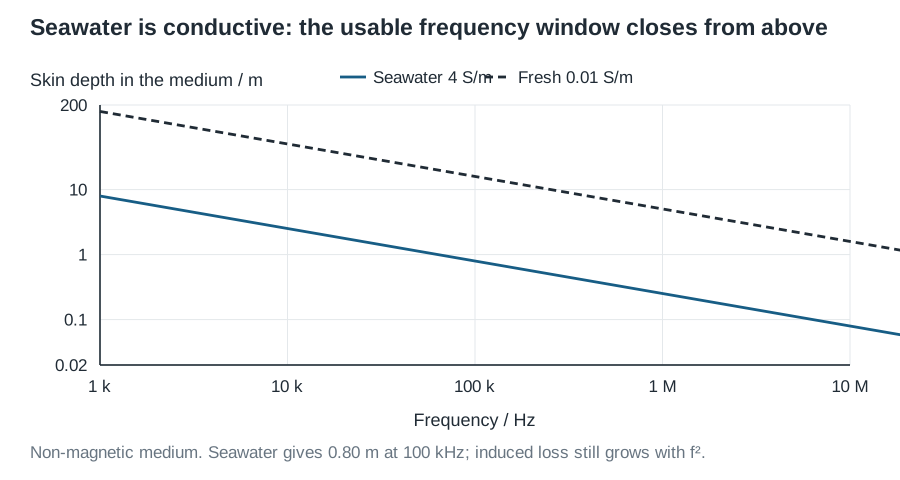
海水的相对介电常数也很高,约为 81。这对感应式链路无关紧要,却正是电容式电能传输在水下成为可信替代方案的原因——这种方法在空气中跨越相同距离并不实用,因此部分水下研究会采用它。
3. 频率选择
在空气中,频率选择是一项直接的权衡:提高频率会增大 \(Q=\omega L/R\),直到绕组损耗追上来;因此在某个拐点之前,更高频率意味着更高效率。电动汽车案例正是这样把 \(Q\) 提高到 356,从而挽救了弱耦合链路。
水下会多出第三项。把介质耗散建模为反映到线圈中的附加串联电阻 \(R_{\mathrm{med}}\),则
\[Q_{\mathrm{eff}}=\frac{\omega L}{R_{\mathrm{coil}}(\omega)+R_{\mathrm{med}}(\omega)},\qquad R_{\mathrm{med}}\propto\sigma\omega^2. \tag{4}\]分子随频率线性上升,而分母中的介质项按平方上升。因此系统存在一个最佳频率,而且它低于空气链路的直觉选择。实际水下感应链路通常工作在几十到数百千赫兹的低端,而不是小型空气隙链路使用的兆赫兹区域。
公式(4)的价值在于,它把整个问题重新归入已经建立的框架:介质削弱 \(Q\),而 \(kQ\) 仍然决定效率上限。海水没有带来新的物理问题;它只是以一种特殊方式造成了品质因数问题。
4. 500 W AUV 链路数值算例
采用同轴耦合器——航行器头部的螺线管滑入对接座绕组内部。取 \(L_1=L_2=50\ \mu\mathrm H\)、频率 100 kHz,因此 \(\omega L=31.4\ \Omega\)。同轴几何能提供良好耦合;考虑对接容差和生物附着后的间隙,取 \(k=0.5\)。
若利兹线圈的 \(R_{\mathrm{coil}}=0.12\ \Omega\),则
\[Q_{\mathrm{air}}=262,\qquad kQ=131,\qquad \eta_{\max}=98.5\%. \tag{5}\]现在假设介质贡献等效 \(R_{\mathrm{med}}=0.12\ \Omega\),也就是把品质因数减半。请注意,这只是一个说明性假设,并非实测值;真实数值取决于耦合器几何、承载显著磁场的水体体积和屏蔽结构。
\[Q_{\mathrm{eff}}=131,\qquad kQ=65,\qquad \eta_{\max}=97.0\%. \tag{6}\]品质因数减半只损失了 1.5 个百分点。这才是准确的结论:在这样的频率和尺寸下,海水是一项真实但可承受的损耗,并非不可逾越的障碍。 耐压壳体和对接机构比电导率更难处理。
它也揭示了危险所在。如果为了缩小磁性元件而把同一设计推到 1 MHz,\(R_{\mathrm{med}}\) 会增加一百倍,\(\omega L\) 却只增加十倍——原本只是脚注的损耗项会成为主导。第 3 节所说的频率上限不是温和的偏好,而是硬约束。
5. 真正的约束是机械问题
压力。 水深 1000 m 处的环境压力约为 100 bar。耦合器绕组和铁氧体必须放在耐压舱内、灌封在柔顺材料中,或置于充油压力平衡壳体中。铁氧体脆且抗拉能力差,需要由不会导电的结构提供机械支撑。
导电壳体。 这是一个必须明确指出的错误。用钛或钢包围耦合器在结构上很诱人,在电气上却是灾难:它们的导电性远高于海水,而且正好处于磁场最强的位置。磁通路径上的壳体必须采用非导电材料——工程塑料、陶瓷、玻璃纤维增强复合材料——金属只能放在磁场无法到达的区域。
腐蚀与电偶。 没有导体暴露在水中,因此消除了连接器最主要的腐蚀路径。对接座中的异种材料仍然需要进行常规电偶腐蚀设计。
生物附着与沉积物。 数月内,两侧耦合面都会积累海洋生物。它们不会改变 \(\mu_r\),却会增加等效气隙,而耦合曲线对间隙十分敏感。如果链路只按洁净的标称间隙设计且没有余量,部署期间能力会悄悄下降。应按附着后的间隙设计,并持续记录耦合,让退化在演变成故障之前可见。
热。 水是极佳的散热介质,这是一个真正的优势。在空气中会成为热设计问题的耦合器损耗,在水中很容易被带走。但密封壳体内部的电子器件享受不到同样的优势,仍会成为热约束。
6. 对接几何
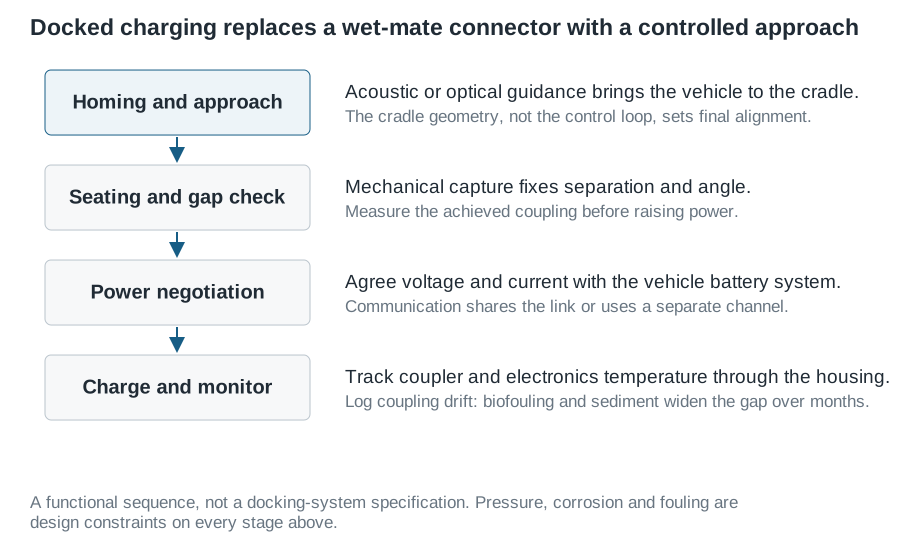
在水流中接近对接座的 AUV 无法把位置保持到毫米级,因此有两种策略:
让机械结构完成对位。 漏斗或锥形对接座把粗略接近转换为精确终点位置。航行器制导系统只需进入捕获包络即可。这是最常见的方法,也是同轴耦合器受欢迎的原因:航行器驶入一个环形结构,几何形状会强制其对准。
提高耦合器容差。 旋转对称耦合器——例如航行器鼻部的螺线管进入对接座圆环——完全不受横滚角影响,从对接问题中直接去掉了一个自由度。弧形与分段式耦合器可以扩大俯仰或偏航容差,但会牺牲一部分耦合。
无论采用哪种方式,都要在提高功率之前测量实际耦合。用低功率探测信号从反射阻抗估算 \(k\) 几乎不增加成本,却能避免车辆未完全就位时,在未知负载阻抗下用满电流充电。
7. 系统问题
通信。 声学链路速率低、时延长;光学链路在清澈水体的短距离内表现良好,在浑浊环境中却很差。车辆完成对接后,可以使用与 Qi 相同的带内负载调制,因为此时链路已经建立且距离很短。用耦合器完成充电握手,把声学链路留给归航。
安全。 没有裸露触点带来的触电危险,这是移除连接器后消除的主要风险。水下杂散磁场对附近海洋生物的影响,则是另一个研究相对不足的问题;现有暴露指南主要面向空气中的人体,把它们应用到水下设施需要工程判断,而不是简单查表。应尽量约束磁场,并明确说明采用了哪些假设。
可靠性。 链路的故障模式从电气故障(连接器进水)转移为机械故障(捕获失败、耦合面附着、铁氧体开裂)。这通常是一笔有利的交换,因为机械退化往往是渐进且可观察的,而连接器进水则突然发生,并会破坏后方舱体。不过只有真正实施第 8 节中的监测,这一优势才能兑现。
8. 需要验证什么
- 空气与水中的耦合。 在两种介质中用开路/短路法测量 \(k\)。因为 \(\mu_r\approx1\),两者应非常接近。若差异明显,说明测量已经包含介质损耗,也意味着实际 \(R_{\mathrm{med}}\) 比假设值更大。
- 原位品质因数。 在部署介质、实际工作频率和温度下测量 \(Q\)。这是公式(4)真正讨论的参数,不能从空气中的台架测量推断。
- 分别测试淡水和海水。 如果系统可能在淡水水池中测试、最终部署在海上,就要分别表征两种介质。它们的电导率相差数个数量级,损耗亦然。
- 压力循环。 让耦合器组件反复经历目标深度压力,再重新测量电感和 \(Q\),检查铁氧体开裂与灌封层分离。
- 附着漂移。 在部署期间记录 \(k\) 和效率。持续下降说明间隙正在扩大,这是最主要的长期退化机制。
- 偏移与空载工况。 验证航行器只部分入位、完全缺席或充电中途离开时的系统行为。
贯穿本系列三篇文章的始终,决定结果的都是同两个数字:线圈共享了多少磁通,以及阻碍电流的电阻有多小。手机会因保护壳损失耦合,汽车会因离地间隙损失耦合,AUV 会因海水损失品质因数——但三者都受 \(kQ\) 约束。