
DAB 功率公式只有在变量与假设都明确时才有意义。本文是 DAB 主教程的推导补充:先按开关区间得到波形,再构造控制模型。
1. 电路与近似
两桥均产生 50% 占空比对称方波。先假设一个开关周期内直流电压不变,忽略损耗、死区、励磁电流与开关过渡。定义
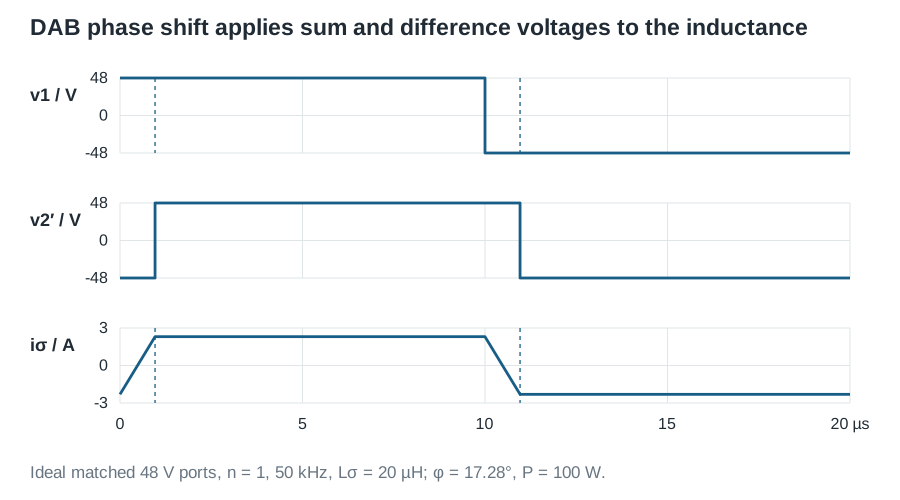
\[n=\frac{N_p}{N_s},\quad V_2'=nV_2,\quad \omega_s=2\pi f_s,\quad \theta=\omega_st. \tag{1}\]总传输电感 \(L_\sigma\) 折算到原边,电流正方向从原边桥流向变压器,正功率进入副边直流端口,副边方波滞后 \(\phi\)。前半周期内
\[\frac{di_\sigma}{d\theta}=\begin{cases} \dfrac{V_1+V_2'}{\omega_sL_\sigma},&0<\theta<\phi,\\[5pt] \dfrac{V_1-V_2'}{\omega_sL_\sigma},&\phi<\theta<\pi. \end{cases} \tag{2}\]第一段在电感上施加两端电压之和,第二段施加其差;电压匹配时第二段斜率为零。
2. 求电流端点
令 \(I_0=i_\sigma(0)\)、\(I_\phi=i_\sigma(\phi)\)、\(I_\pi=i_\sigma(\pi)\)。积分两段斜率:
\[I_\phi=I_0+\frac{(V_1+V_2')\phi}{\omega_sL_\sigma},\qquad I_\pi=I_\phi+\frac{(V_1-V_2')(\pi-\phi)}{\omega_sL_\sigma}. \tag{3}\]选择对称零直流偏置解 \(I_\pi=-I_0\),得到
\[I_0=-\frac{(V_1-V_2')\pi+2V_2'\phi}{2\omega_sL_\sigma}, \qquad I_\phi=\frac{-(V_1-V_2')\pi+2V_1\phi}{2\omega_sL_\sigma}. \tag{4}\]理想无损电感可以保留任意直流电流偏置,因此“零偏置”是额外工作条件,并非仅凭周期性自动成立。
3. 积分瞬时功率
电压和电流每半周期同时反号,乘积因此重复。副边平均功率为
\[P=\frac1\pi\left[-V_2'\int_0^\phi i_\sigma d\theta +V_2'\int_\phi^\pi i_\sigma d\theta\right]. \tag{5}\]把线性电流区间视为梯形面积并代入端点,可得
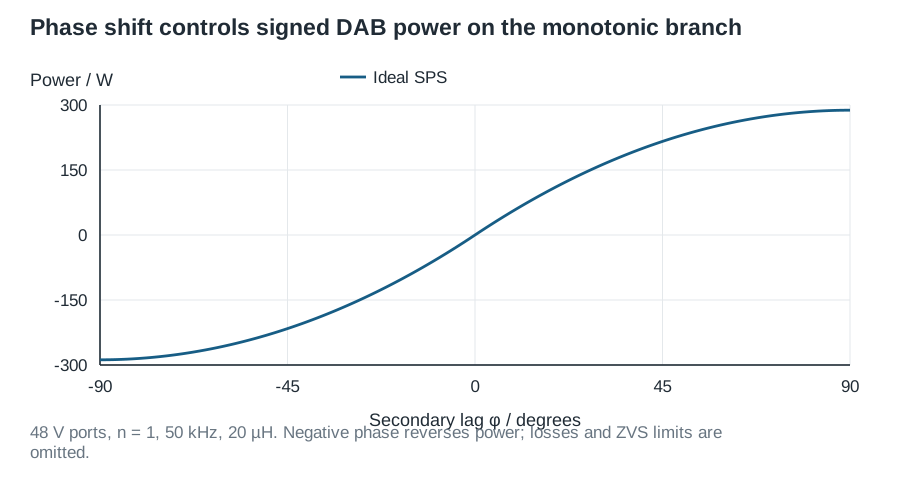
\[\boxed{P=\frac{nV_1V_2}{\omega_sL_\sigma}\phi \left(1-\frac{|\phi|}{\pi}\right)},\qquad -\pi\le\phi\le\pi. \tag{6}\]相移反号会反转功率。正功率最大值位于 \(\phi=\pi/2\),超过该点后相移继续增大反而使功率下降,因此控制器通常只使用单调支路。电压失配时,即使相移为零、平均功率为零,公式(4)仍预示环流,真实变换器仍有导通损耗。
4. 电流应力
端点为 \(a,b\) 的线性电流段,其均方值为 \((a^2+ab+b^2)/3\)。应用到两段可得
\[I_{\sigma,\mathrm{rms}}^2=\frac{1}{3\pi}\left[ \phi(I_0^2+I_0I_\phi+I_\phi^2) +(\pi-\phi)(I_\phi^2-I_\phi I_0+I_0^2)\right]. \tag{7}\]当 \(V_1=V_2'\) 时,
\[I_{\mathrm{pk}}=\frac{V_1\phi}{\omega_sL_\sigma},\qquad I_{\sigma,\mathrm{rms}}=I_{\mathrm{pk}}\sqrt{1-\frac{2\phi}{3\pi}}. \tag{8}\]48 V、1:1、50 kHz、20 µH 的 100 W 小角度工作点为 \(\Phi=0.3016767\ \mathrm{rad}\)、\(I_{\mathrm{pk}}=2.30464\ \mathrm A\)、\(I_{\mathrm{rms}}=2.22965\ \mathrm A\)。这些仍未包含励磁、死区与寄生效应。
5. 慢动态模型
虽然 \(i_\sigma\) 的普通周期平均为零,\(v_2'i_\sigma\) 的平均并不为零;分别平均开关电压和电流会丢失功率传输机理。若端口电压和相移相对开关周期缓慢变化,可使用准稳态功率:
\[\bar i_2=\frac{nv_1}{\omega_sL_\sigma}\phi\left(1-\frac\phi\pi\right), \qquad C_2\frac{dv_2}{dt}=\bar i_2-\frac{v_2}{R}. \tag{9}\]该模型保留输出电容这个储能状态,却消去了快速传输电流动态,因此不适合预测单次换相或很快的相移阶跃。
6. 扰动与线性化
令 \(v_1=V_1+\hat v_1\)、\(v_2=V_2+\hat v_2\)、\(\phi=\Phi+\hat\phi\)。一阶展开得到
\[\hat i_2=K_\phi\hat\phi+K_{v1}\hat v_1, \tag{10}\] \[K_\phi=\frac{nV_1}{\omega_sL_\sigma}\left(1-\frac{2\Phi}{\pi}\right), \quad K_{v1}=\frac{n}{\omega_sL_\sigma}\Phi\left(1-\frac\Phi\pi\right). \tag{11}\]因此
\[G_{v\phi}(s)=\frac{K_\phi}{C_2s+1/R},\qquad G_{vv1}(s)=\frac{K_{v1}}{C_2s+1/R}. \tag{12}\]100 W 算例中,\(R=23.04\ \Omega\)、\(C_2=470\ \mu\mathrm F\),\(K_\phi=6.17226\ \mathrm{A/rad}\),极点为 14.6974 Hz。\(\Phi=\pi/2\) 时增量相移增益为零,一阶模型中不再具备相移控制能力。
7. 负载改变,被控对象也改变
受控下游变换器在一定带宽内近似恒功率负载。以 \(P_\ell\) 取代电阻后,
\[\left(C_2s-\frac{P_\ell}{V_2^2}\right)\hat v_2 =K_\phi\hat\phi+K_{v1}\hat v_1-\frac{\hat p_\ell}{V_2}. \tag{13}\]电压下降时恒功率负载会吸取更多电流;在固定相移和刚性原边条件下,该理想模型出现右半平面极点。但这并不能单独证明受控 SST 不稳定,仍需纳入负载带宽、母线控制器、并联模块与电源动态。
波形积分已用匹配与失配电压数值核对,线性系数也以有限差分检查;这些是分析验证,不是硬件结果。补偿和实现请返回 DAB 主教程。