
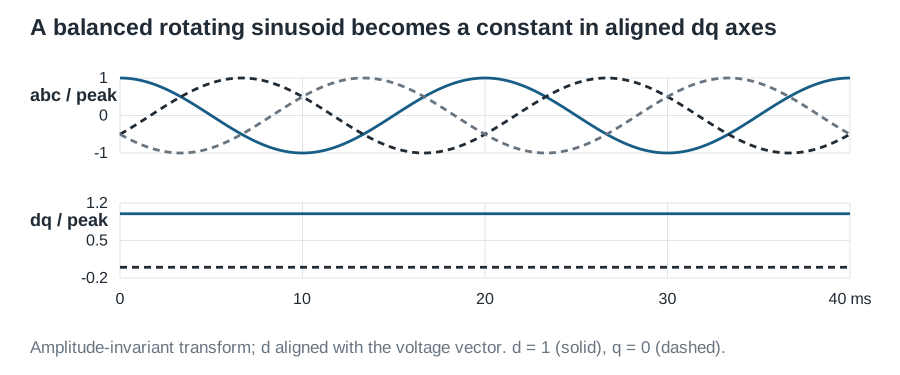
平衡三相波形随时间不断变化。如果控制器改在与基波同速旋转的坐标系中观察,它就会变成常量。这就是 dq 建模的作用:改变描述方式,而不改变物理电路。
本文给出 SST 输入级与输出逆变器采用的约定。推导假设三线制且没有零序电流;不平衡与谐波情况在基本模型之后讨论。
1. 三相量与幅值
设正序平衡量的峰值为 \(X\)、相角为 \(\theta\):
\[x_a=X\cos\theta,\quad x_b=X\cos(\theta-2\pi/3),\quad x_c=X\cos(\theta+2\pi/3). \tag{1}\]相电压 RMS 为 \(X/\sqrt2\),不是 \(X\);平衡线电压 RMS 为 \(\sqrt{3/2}X\)。因此,本系列 48 V 线电压 RMS 输入对应 39.19 V 的 dq 峰值,24 V 输出对应 19.60 V。
2. 投影到静止双轴
定义幅值不变 Clarke 变换:
\[\begin{bmatrix}x_\alpha\\x_\beta\end{bmatrix} =\frac23\begin{bmatrix}1&-1/2&-1/2\\0&\sqrt3/2&-\sqrt3/2\end{bmatrix} \begin{bmatrix}x_a\\x_b\\x_c\end{bmatrix},\qquad x_0=\frac{x_a+x_b+x_c}{3}. \tag{2}\]代入平衡波形可得 \(x_\alpha=X\cos\theta\)、\(x_\beta=X\sin\theta\);系数 \(2/3\) 保持幅值。当 \(x_0=0\) 时,逆变换为
\[\begin{bmatrix}x_a\\x_b\\x_c\end{bmatrix} =\begin{bmatrix}1&0\\-1/2&\sqrt3/2\\-1/2&-\sqrt3/2\end{bmatrix} \begin{bmatrix}x_\alpha\\x_\beta\end{bmatrix}. \tag{3}\]若存在零序,重构时要给每相加上 \(x_0\)。两个坐标无法表示三个彼此独立的相量。
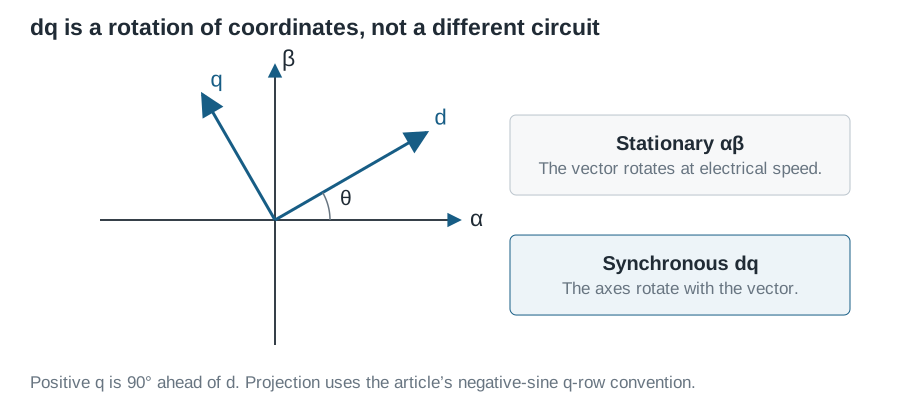
3. 旋转坐标轴
对控制器选定的角度 \(\theta_r\),定义 Park 变换
\[\begin{bmatrix}x_d\\x_q\end{bmatrix} =\underbrace{\begin{bmatrix}\cos\theta_r&\sin\theta_r\\-\sin\theta_r&\cos\theta_r\end{bmatrix}}_{T(\theta_r)} \begin{bmatrix}x_\alpha\\x_\beta\end{bmatrix}. \tag{4}\]于是 \(x_d=X\cos(\theta-\theta_r)\)、\(x_q=X\sin(\theta-\theta_r)\)。参考角跟随波形时,\(x_d=X\)、\(x_q=0\)。重构先用 \(T^{-1}=T^T\),再用逆 Clarke 变换。明确写出矩阵很重要,因为其他资料可能采用相反 q 轴方向或不同归一化。
4. 速度耦合项
变换矩阵本身随时间变化。令 \(\omega_r=\dot\theta_r\),由乘积法则
\[\frac{d}{dt}\begin{bmatrix}x_d\\x_q\end{bmatrix} =T\frac{d}{dt}\begin{bmatrix}x_\alpha\\x_\beta\end{bmatrix} +\omega_r\begin{bmatrix}x_q\\-x_d\end{bmatrix}. \tag{5}\]因此静止坐标中的电感方程 \(L\dot{\boldsymbol i}=\boldsymbol u-r\boldsymbol i-\boldsymbol v\) 变为
\[L\dot i_d=u_d-ri_d-v_d+\omega_rLi_q,\qquad L\dot i_q=u_q-ri_q-v_q-\omega_rLi_d. \tag{6}\]电容电流为 \(i_f-i_o\) 时,
\[C\dot v_d=i_{f,d}-i_{o,d}+\omega_rCv_q,\qquad C\dot v_q=i_{f,q}-i_{o,q}-\omega_rCv_d. \tag{7}\]符号来自矩阵求导,不应脱离矩阵死记。在 AFE 中,输入电流正方向为电源流向变换器,因此物理方程从“电源电压减变换器电压”开始;这会改变控制符号,但不会改变坐标变换求导规则。
5. 功率与无功符号
旋转保持点积,幅值不变 Clarke 变换则引入 \(3/2\) 系数。无零序时
\[p=\frac32(v_di_d+v_qi_q),\qquad Q=\frac32(v_qi_d-v_di_q). \tag{8}\]在平衡正弦稳态、d 轴与电压对齐时,滞后电流满足 \(i_d=I\cos\phi\)、\(i_q=-I\sin\phi\),因此 \(P=3VI\cos\phi/2\)、\(Q=3VI\sin\phi/2\)。按本文电流方向,AFE 的正 \(Q\) 表示感性吸收;逆变器若把电流定义为流向接收端,正 \(Q\) 表示向外提供无功。
非平衡或非正弦情况下,瞬时叉积量不能与所有电能计量定义中的无功功率等同。功率不变变换也采用不同缩放,不能未经换算就与上述幅值混用。
6. 角度从哪里来
独立电压源可以直接规定 \(\dot\theta_r=2\pi f^*\)。并网跟随变换器则要估计现有电压角。令电网角为 \(\theta_g\),估计为 \(\hat\theta\):
\[v_q=V\sin(\theta_g-\hat\theta)\approx V(\theta_g-\hat\theta). \tag{9}\]用适当滤波且非零的电压幅值估计归一化,可得 \(e\approx\theta_g-\hat\theta\)。基本同步旋转坐标系 PLL 为
\[\dot z=e,\qquad \hat\omega=\omega_0+k_pe+k_iz,\qquad \dot{\hat\theta}=\hat\omega. \tag{10}\]正 q 轴电压意味着估计角落后,控制器应提高估计频率。锁定点线性化后
\[\frac{\widetilde{\hat\theta}}{\widetilde\theta_g} =\frac{k_ps+k_i}{s^2+k_ps+k_i},\qquad k_p=2\zeta\omega_n,\quad k_i=\omega_n^2. \tag{11}\]对归一化检测器,暂取自然频率 20 Hz、\(\zeta=0.707\),可得 \(k_p=177.7\ \mathrm{s^{-1}}\)、\(k_i=1.579\times10^4\ \mathrm{s^{-2}}\)。实际增益还必须考虑滤波、低电压处理及其与电流环的相互作用。
7. 简单模型遗漏了什么
负序相对正序坐标系反向旋转,因此在正序旋转坐标中表现为两倍工频;谐波也仍然随时间变化。处理不平衡需要适当的序分量提取、谐振补偿或附加模型,单独一个 dq 变换不会消除扰动。
并网跟随变换器线性化时,PLL 角度也是状态。d 轴对齐工作点附近有
\[\widetilde v_q=-\sin\Theta_r\,\widetilde v_\alpha +\cos\Theta_r\,\widetilde v_\beta-V_d\widetilde\theta_r. \tag{12}\]漏掉最后一项会隐藏角度耦合;把电网频率视为恒定也只是模型假设。
在接入变换器模型前,应先用合成平衡正弦波验证实现:对齐时 d 应等于相峰值、q 应为零,逆变换应还原输入,abc 与 dq 功率应一致。再施加一个小的正相位阶跃,确认 q 和 PLL 频率修正最初均向上。这些检查能尽早暴露缩放和符号错误。
实际 dq 电压电流控制示例可参考 Imperix 的构网型逆变器说明。返回系列指南可了解这一坐标模型在完整 SST 中的位置。