
输出级把公共 LVDC 母线变成受控交流端口。控制目标取决于端口连接对象:独立负载需要建立电压与频率;接入既有交流系统则还要处理同步、功率交换和电网动态。
本文沿用统一 SST 规格:48 V 母线、24 V 线电压 RMS、50 Hz、600 W,三线制平衡星形负载每相 0.96 Ω。数值仅为初步设计。
1. 桥臂与电流路径
三个半桥分别把相极点连接到正、负直流母线。上下管采用互补驱动和死区,反向导电路径保证电感电流连续;串联电感限制纹波,并联电容把开关频率电流从负载旁路。
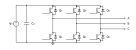
若 \(s_a,s_b,s_c\in\{0,1\}\) 为上管状态,去除共模后的相电压为
\[u_a=V_b\left(s_a-\frac{s_a+s_b+s_c}{3}\right). \tag{1}\]平衡正弦 PWM 平均后,
\[\bar u_a=\frac{V_bm_a}{2},\qquad V_{LL,\mathrm{rms}}=\frac{\sqrt3}{2\sqrt2}mV_b. \tag{2}\]忽略滤波器压降时,从 48 V 得到 24 V 需要 \(m=0.8165\);实际调制还要提供电感与绕组压降。
2. LC 滤波器初值
每相先取 \(L_f=300\ \mu\mathrm H\)、\(r_f=30\ \mathrm{m}\Omega\)、\(C_f=22\ \mu\mathrm F\)。空载谐振频率为
\[f_{LC}=\frac{1}{2\pi\sqrt{L_fC_f}}=1.96\ \mathrm{kHz}. \tag{3}\]它高于 50 Hz 基波、低于 20 kHz 开关频率,但仅有频率分离还不能证明衰减与稳定性;必须加入负载阻尼、电容 ESR、数字延时和控制器。
额定电阻负载下,
\[V_{\mathrm{ph,rms}}=13.86\ \mathrm V,\quad I_{o,\mathrm{rms}}=14.43\ \mathrm A,\quad I_{o,\mathrm{pk}}=20.41\ \mathrm A. \tag{4}\]电感和半导体额定值还要覆盖开关纹波、过载和温度;20.4 A 饱和电流显然没有余量。30 mΩ 绕组电阻在额定电流下每相约损耗 6.25 W,低压系统同样需要认真处理热设计。
3. 先建立物理模型
令 \(i_f\) 从桥流向输出,\(i_o\) 从输出流向负载。对 αβ 任一分量,
\[L_f\dot i_f=u-r_fi_f-v_o,qquad C_f\dot v_o=i_f-i_o. \tag{5}\]消去电流后,
\[L_fC_f\ddot v_o+r_fC_f\dot v_o+v_o =u-L_f\dot i_o-r_fi_o. \tag{6}\]若把负载电流视为独立扰动,电压被控对象分母为 \(L_fC_fs^2+r_fC_fs+1\);但电阻负载满足 \(i_o=v_o/R\),会改变分母。比较负载阶跃与频响时必须区分这两种建模方式。
4. 变换到 dq 坐标
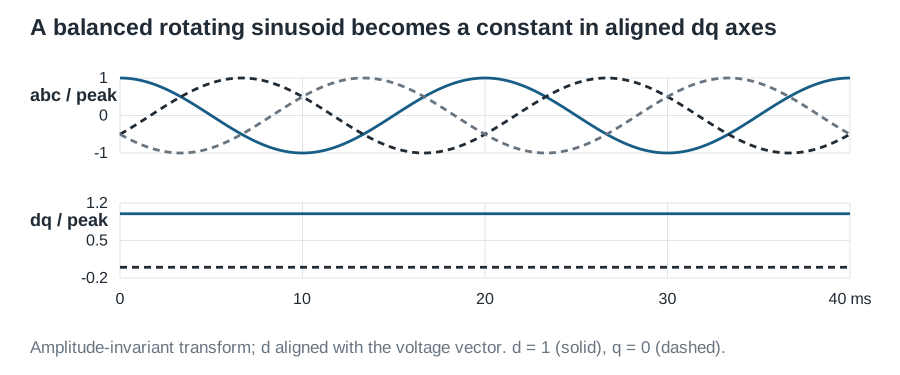
按dq 约定变换:
\[L_f\dot i_d=u_d-r_fi_d-v_d+\omega L_fi_q, \quad L_f\dot i_q=u_q-r_fi_q-v_q-\omega L_fi_d, \tag{7}\] \[C_f\dot v_d=i_d-i_{o,d}+\omega C_fv_q, \quad C_f\dot v_q=i_q-i_{o,q}-\omega C_fv_d. \tag{8}\]独立运行时内部规定 \(\dot\theta=2\pi50\),参考为 \(v_d^*=19.60\ \mathrm V\)、\(v_q^*=0\)。即使负载无功为零,稳态逆变器也需提供约 0.135 A q 轴电流给滤波电容。计入标称滤波器压降后,桥调制约为 0.845,母线跌落和瞬态将消耗剩余裕量。
5. 电感电流环
采用 PI 输出 \(w_d,w_q\),电压前馈和解耦指令为
\[u_d^*=v_d-\omega L_fi_q+w_d, \qquad u_q^*=v_q+\omega L_fi_d+w_q. \tag{9}\]理想情况下每轴剩余被控对象为 \(1/(L_fs+r_f)\),可初选
\[K_{p,i}=L_f\omega_{c,i},\qquad K_{i,i}=r_f\omega_{c,i}. \tag{10}\]暂取 1 kHz 交越频率,得到 1.885 V/A 和 188.5 V/(A·s)。75 µs 总延时在 1 kHz 已贡献 27° 相位滞后,最终必须用包含采样、传感器、参数误差和 PWM 饱和的模型验证。
6. 输出电压环
令电压 PI 输出为 \(z_d,z_q\),加入负载电流前馈与电容解耦:
\[i_d^*=i_{o,d}-\omega C_fv_q+z_d, \qquad i_q^*=i_{o,q}+\omega C_fv_d+z_q. \tag{11}\]快电流环理想时,每轴满足 \(C_f\dot v=z\),因此
\[K_{p,v}=2\zeta\omega_nC_f,qquad K_{i,v}=C_f\omega_n^2. \tag{12}\]取 \(\zeta=0.707\)、\(f_n=100\ \mathrm{Hz}\),得到 0.0195 A/V 与 8.69 A/(V·s)。电流参考矢量和桥电压都必须限幅,内外环均需抗积分饱和;启动时应斜坡提升电压参考。触发限流后允许输出电压偏离,这是保护的必然后果。
7. 并网跟随时改变目标
并网跟随控制器用 PLL 估计已有交流电压角度,再调节注入电流。d 轴与电网电压对齐、正电流从逆变器流向电网时,
\[P=\frac32V_di_d,quad Q=-\frac32V_di_q,quad i_d^*=\frac{2P^*}{3V_d},\quad i_q^*=-\frac{2Q^*}{3V_d}. \tag{13}\]简单 L 滤波器可沿用电流方程;LC 加电网电感则成为 LCL 网络,必须显式建模谐振和阻尼。网侧电流环不能被视为前文电感电流环的直接替代。构网控制还需协调功率共享、同步与限流;Imperix 实现说明给出了实际示例。
8. 从仿真到台架
先用平均桥、刚性 48 V 电源、指定 LC 和平衡电阻验证稳态 dq 数值;先闭合电流环,再闭合电压环。之后换成 20 kHz 开关模型、死区和采样控制,测试 300→600 W 阶跃、母线变化和突然卸载,观察峰值电流、恢复、调制限幅及积分器状态。
硬件先在限流电源下验证栅极时序,再从低电压平衡运行逐步加载。记录 RMS 电压、失真、电感纹波、绕组温度与阶跃恢复。最后用六个 DAB 和公共电容替代刚性母线;此时逆变器功率会扰动 SST 母线,需由系统集成控制补充能量。