
输入级控制交流电源与多个浮置直流链路之间的功率交换。它的任务不只是整流,还要塑造输入电流、向后级供能,并把各电容的储能维持在允许范围内。
本文沿用系列统一规格:每相两个 CHB 单元、每单元 48 V、理想总功率 600 W。先理解一个全桥,再把各桥的交流端串联起来。
1. 全桥是可控交流电压源
若两桥臂理想开关状态为 \(s_A,s_B\in\{0,1\}\),全桥交流端电压为
\[u_k=(s_A-s_B)v_{h,k}, \tag{1}\]可取 \(+v_{h,k}\)、0 或 \(-v_{h,k}\)。同一桥臂上下管不能同时导通;死区会避免直通,也会带来与电流方向有关的电压误差。
按开关周期平均,定义 \(m_k=\langle s_A-s_B\rangle\):
\[u_k=m_kv_{h,k},\quad -1\le m_k\le1, \qquad u_a=\sum_{k=1}^{N}m_{a,k}v_{h,a,k}. \tag{2}\]这里的 \(m_k\) 是桥输出的平均调制量,不是某一只晶体管的占空比。浮置单元需要独立的驱动电源、测量和通信;交流端串联不意味着直流电容串联,更不意味着各原边共地。

2. 输入电流与单元能量
把电流正方向定义为电源流向变换器,输入电感与电阻分别为 \(L_g\)、\(r_g\):
\[L_g\frac{di_a}{dt}=v_{g,a}-r_gi_a-u_a. \tag{3}\]因此增大变换器电压 \(u_a\) 会降低正向电流的上升率,控制器符号必须与此一致。忽略桥损耗,单元电容能量满足
\[C_hv_{h,k}\frac{dv_{h,k}}{dt}=u_ki_a-p_{\mathrm{DAB},k}. \tag{4}\]即使总输入功率正确,某个单元若向 DAB 输出过多功率,其电容电压仍会下降。
3. 稳态工作点与二倍频纹波
采用本文规定的 dq 变换,并令 d 轴与电源电压对齐:
\[P_g=\frac32V_{g,d}I_d,\qquad Q_g=-\frac32V_{g,d}I_q. \tag{5}\]在理想平衡系统中令 \(I_q=0\) 可获得单位位移因数;谐波畸变仍需单独评价。48 V 线电压 RMS 对应 \(V_{g,d}=39.19\ \mathrm V\),理想 600 W 工作点需要 \(I_d=10.21\ \mathrm A\) 峰值,即每相 7.22 A RMS。
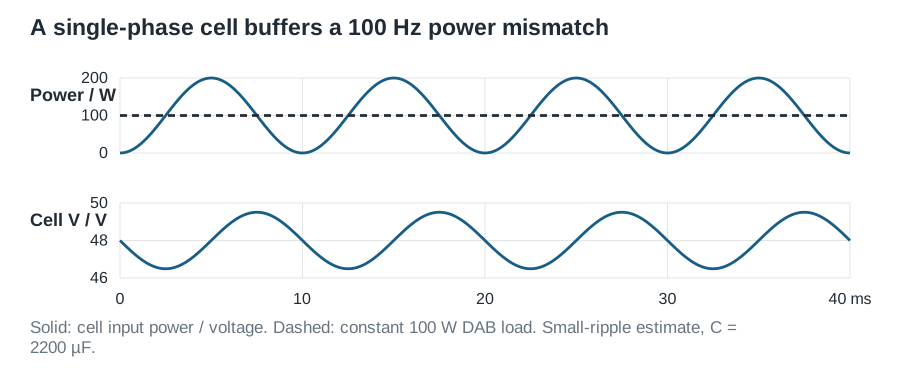
六个均衡单元平均各接收 100 W。三相总功率虽恒定,每个单相支路仍有二倍工频脉动。若 DAB 输出近似恒功率,
\[p_k(t)\approx P_k[1-\cos(2\omega_gt)],\qquad \Delta v_{h,\mathrm{pp}}\approx\frac{P_k}{\omega_gC_hV_h}. \tag{6}\]取 100 W、50 Hz、2200 µF 和 48 V,估算峰峰纹波为 3.01 V。这是电容吸收瞬时功率差的自然结果,不等于控制环不稳定。
4. dq 电流环
变换后有
\[L_g\dot i_d=v_{g,d}-r_gi_d-u_d+\omega_gL_gi_q, \quad L_g\dot i_q=v_{g,q}-r_gi_q-u_q-\omega_gL_gi_d. \tag{7}\]令 PI 输出为 \(w_d=G_i(s)(i_d^*-i_d)\)、\(w_q=G_i(s)(i_q^*-i_q)\),采用电压前馈与解耦:
\[u_d^*=v_{g,d}+\omega_gL_gi_q-w_d, \qquad u_q^*=v_{g,q}-\omega_gL_gi_d-w_q. \tag{8}\]理想解耦且未饱和时,每轴被控对象为 \(1/(L_gs+r_g)\)。一种初始整定是把 PI 零点放在被控对象极点:
\[K_p=L_g\omega_c,qquad K_i=r_g\omega_c. \tag{9}\]例如 \(L_g=1\ \mathrm{mH}\)、\(r_g=0.1\ \Omega\)、\(f_c=500\ \mathrm{Hz}\) 时,\(K_p=3.142\ \mathrm{V/A}\)、\(K_i=314.2\ \mathrm{V/(A\cdot s)}\)。最终设计还必须计入 ADC 滤波、PWM 延时、参数误差与限幅;75 µs 延时在 500 Hz 已会贡献约 13.5° 相位滞后。
5. 总能量调节
定义高压侧总电容能量
\[E_h=\sum_{k=1}^{M}\frac12C_hv_{h,k}^2. \tag{10}\]慢能量环忽略输入电感能量动态与损耗时,
\[\dot E_h=\frac32V_{g,d}i_d-P_{\mathrm{DAB,tot}}, \qquad \frac{\hat E_h(s)}{\hat i_d^*(s)}\approx\frac{3V_{g,d}}{2s}. \tag{11}\]储能不足时,外环应增大输入 d 轴电流。若 PI 输入为焦耳、输出为安培,令 \(a=3V_{g,d}/2\),可按
\[K_{p,E}=\frac{2\zeta\omega_n}{a},\qquad K_{i,E}=\frac{\omega_n^2}{a} \tag{12}\]进行初始配置。平均能量调节必须与自然存在的 100 Hz 单元纹波分开;外环若试图快速消除该纹波,反而会恶化输入电流波形。
6. 单元均衡
总能量控制器无法决定六个独立电容的能量。相内均衡可以为各单元分配总和为零的功率修正 \(\sum_k\Delta P_k=0\):
\[\Delta u_k(t)=\frac{\Delta P_k}{I_{a,\mathrm{rms}}^2}i_a(t). \tag{13}\]这样 \(\langle\Delta u_ki_a\rangle=\Delta P_k\),而相总电压指令不变。低能量单元应得到正输入功率修正。分母必须受保护、修正量要限幅;支路电流接近零时该方法没有均衡能力。
相间均衡还需要额外自由度。教学系统可通过差分 DAB 功率分配,让高能量相暂时输出更多、低能量相输出更少,同时保持总母线需求不变。也可使用 CHB 共模电压控制,但应选定一种明确的协调策略,避免多个均衡环互相对抗。Imperix TN165给出了区分相内与相间均衡的实验实现。
7. 调制、仿真与硬件
把 dq 指令逆变换到三相,按单元分配相电压,叠加受限的均衡修正,并根据实测电容电压计算 \(m_k=u_k^*/v_{h,k}\)。电容电压降低时,可用输出电压也降低,因此归一化和饱和都必须使用实测值。
仿真宜从“一相、两个全桥、两个独立电容、两个受控直流负载”开始,再加入三相电流环、总能量环和均衡策略。观察源电流、串联桥电压、各电容电压、调制限幅和实际输入功率,并测试负载不等、电源电压变化与初始能量偏差。
硬件调试先从限流隔离电源供电的单桥开始,在低功率下确认电流极性与栅极时序,再组建串联支路。不要用接地示波器探头把浮置单元意外短接;只有在电源能够吸收回馈功率时才能调试反向功率流。
8. 验收证据
记录输入电流 RMS/峰值与频谱、有功/无功功率、单元电压纹波、瞬态最大值和均衡收敛时间。每项结果都应注明电源阻抗、功率、控制周期和限幅。本文数值是模型预期,不宣称为硬件实测。