
Boost 变换器通过电感储能把较低直流电压提升到较高电压。本文沿用一个 12 V→24 V、30 W、100 kHz 教学算例,从能量路径一直走到控制与样机验证。
设计草案,不是已验证参考板。 数值是分析起点,附带脚本和 LTspice 网表属于教学资源;本文不声称已经取得硬件效率或瞬态指标。
1. 工作原理
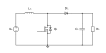
设开关周期 \(T_s=1/f_s\),占空比为 \(D\)。
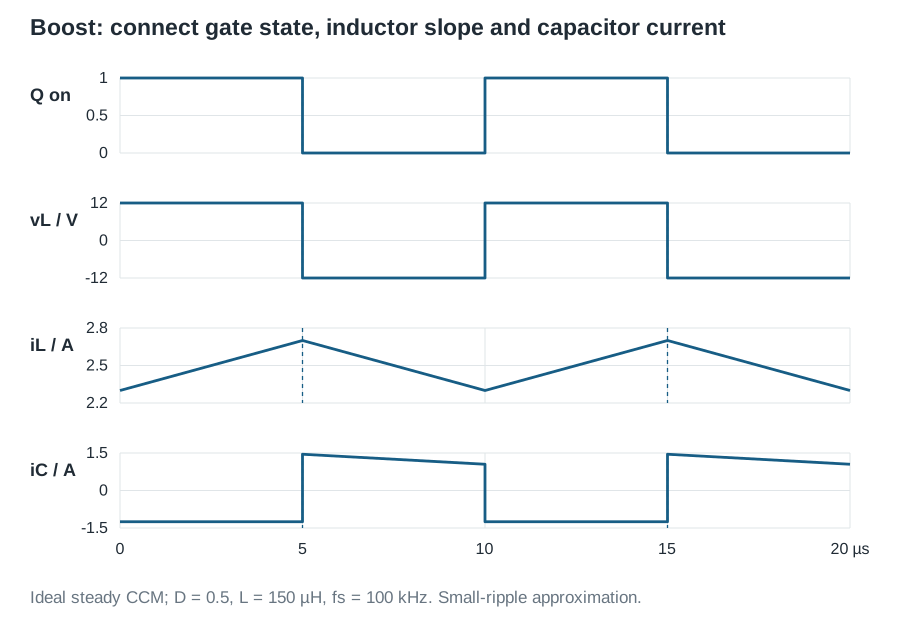
- Q 导通:二极管反偏,电感承受 \(v_L=V_g\),电流以 \(V_g/L\) 上升;负载暂由输出电容供电。
- Q 关断:电感电流经二极管流入输出,\(v_L=V_g-V_o<0\),电流下降。
Explore it: change duty ratio and follow one switching cycle
This recalculates an ideal CCM steady state at each duty ratio. It is not a startup or transient simulation. Input voltage, resistance, L = 150 µH and fs = 100 kHz stay fixed.
At D = 0.50: 12 V → 24 V, R = 19.2 Ω. Inductor current = 2.50 A; ripple = 0.40 A peak-to-peak.
The current axis follows the calculated minimum and maximum; compare the numeric ripple values as well as the shape.
Q on: input → L → Q → return. The output diode blocks, so the output capacitor supplies the load while inductor current rises.
连续导通模式(CCM)稳态由电感伏秒平衡得到
\[V_gD+(V_g-V_o)(1-D)=0, \qquad \boxed{\frac{V_o}{V_g}=\frac1{1-D}}. \tag{1}\]这是假设器件理想且工作在 CCM 的结果。轻载进入断续导通模式(DCM)后,增益还取决于负载、电感和频率,不能继续只用公式(1)。
2. 从规格得到元件值
教学范围为输入 10–14 V、输出 24 V/30 W。标称占空比 0.5,输出电流 1.25 A,理想平均输入/电感电流 2.5 A。
电感纹波为
\[\Delta i_{L,\mathrm{pp}}=\frac{V_gD}{Lf_s}. \tag{2}\]取 150 µH,标称纹波约 0.4 A,峰值约 2.70 A。磁件饱和与热额定值还要覆盖输入范围、容差、启动和限流;不能只选刚好超过标称峰值的器件。CCM 边界满足平均电感电流等于纹波一半,标称情况下约对应 2.4 W 输出。
导通期间由电容单独供电,因此
\[\Delta v_{o,\mathrm{pp}}\approx\frac{I_oD}{Cf_s}. \tag{3}\]330 µF 时理想容性纹波约 18.9 mV;实板还会叠加 ESR、ESL、二极管换相和走线寄生。开关管至少承受输出电压,二极管承受反向输出电压;额定值要覆盖过冲。损耗预算应分别计算 MOSFET 导通与开关损耗、二极管压降、磁件铜损/磁芯损耗和电容 ESR。
3. 先做开环仿真
开环模型最适合核对符号和器件应力:先使用理想开关确认 12→24 V、纹波和功率平衡,再逐项加入导通电阻、二极管压降、绕组电阻与寄生。初始条件、启动时间和仿真步长都应记录;不要在控制器掩盖问题后才检查功率级。
4. 平均模型与右半平面零点
CCM 平均状态方程为
\[L\dot i_L=V_g-(1-d)v_o,qquad C\dot v_o=(1-d)i_L-\frac{v_o}{R}. \tag{4}\]在工作点线性化后,升高占空比会先缩短二极管向输出供能的时间,因此输出电压最初向错误方向变化,随后才因电感电流增加而上升。这形成右半平面零点
\[\omega_{z,\mathrm{RHP}}=\frac{R(1-D)^2}{L}. \tag{5}\]本例谐振频率约 358 Hz,品质因数约 14.24,RHP 零点约 5.09 kHz。该零点给相位带来额外滞后,不能用稳定补偿器抵消;电压环带宽必须远低于整个工作范围内最低的 RHP 零点。完整推导见Boost 小信号建模篇。
5. 闭环设计
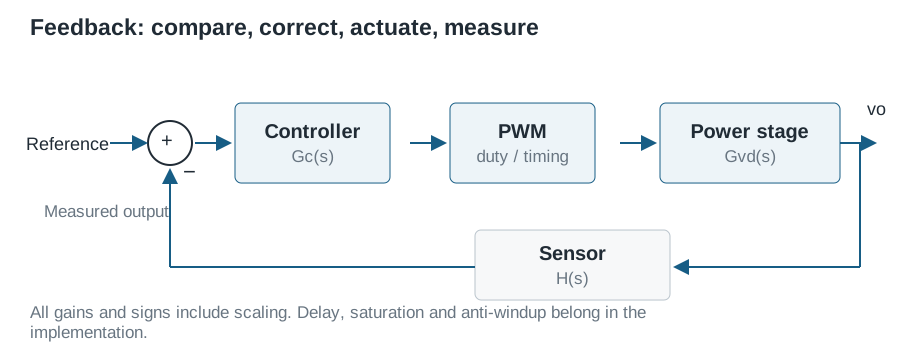
完整环路增益为功率级、补偿器、PWM、传感比例与延时的乘积。本文提供的慢速 PI 基准交越约 5 Hz,目的是可靠展示调节,而不是宣称产品级动态。要提高带宽,应先扫描输入、负载和 CCM 边界下的极点/零点,再选远低于开关频率和最低 RHP 零点的交越频率,并检查全部增益交越点、相位/增益裕度、占空比饱和与抗积分饱和。
MATLAB 分析脚本可生成被控对象、控制器与稳定裕度。模拟控制要把 0.1 电压采样比例与 PWM 斜坡幅值计入元件换算;数字控制还要显式计入 ADC、计算和 PWM 更新延时,并在实际离散模型上验证。
6. 仿真、PCB 与样机
可下载 LTspice 开环网表,对比标称点、10/14 V 输入、半载/满载、负载阶跃、启动、占空限制和 CCM 边界。PLECS、Simulink 与 LTspice 应共享同一参数表和测试表。
PCB 的高 di/dt 回路是输入电容—电感—开关及二极管—输出电容回路;本地旁路、栅极回路、开关节点面积、功率地与测量地必须有意安排。首次上电应使用限流电源和保守占空比,先检查栅极、开关节点、电感电流和输出,再逐步提高功率。所有示波器结果都要注明探头方法、带宽、工作点和板卡版本。
完成原型只是迈向产品的里程碑;热、EMI/EMC、保护协调、可靠性、器件供应与生产测试仍需独立完成。