
Buck–Boost 能在单级中升压或降压。经典单开关电路输出极性反相;四开关版本可保持同极性,并在输入接近输出时平滑跨越工作区。本文采用 12 V→−12 V、30 W、100 kHz 的反相算例。
1. 反相 Buck–Boost 的工作周期
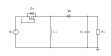
- 开关导通:输入给电感充能,二极管截止,输出电容独自供给负载。
- 开关关断:电感电压反向,电流经二极管向输出电容和负载释放。
输入与输出电流都是脉冲,即使电感电流连续也不代表端口电流连续。
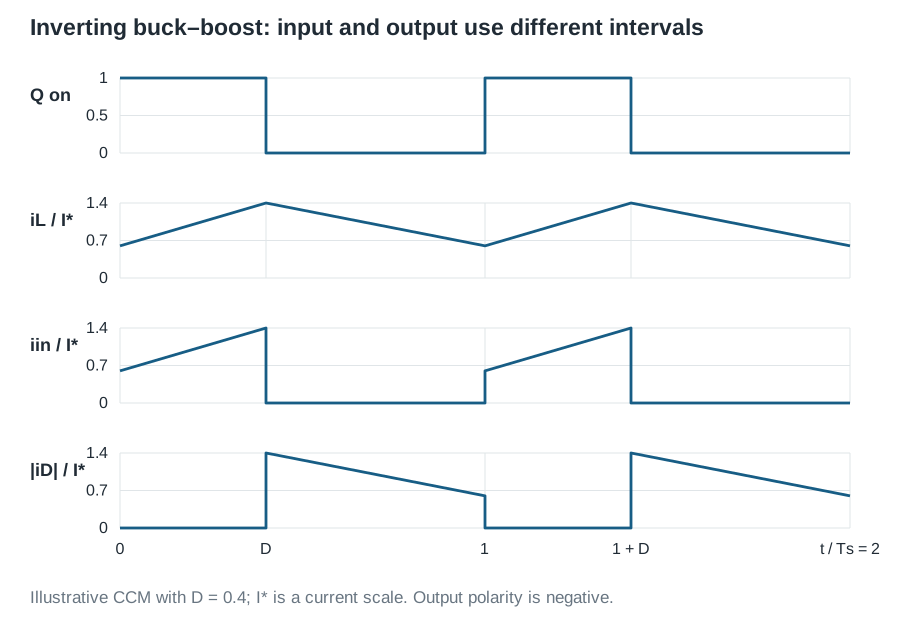
伏秒平衡给出
\[V_gD-|V_o|(1-D)=0, \qquad \boxed{\frac{V_o}{V_g}=-\frac{D}{1-D}}. \tag{1}\]当 \(D<0.5\) 时幅值降压,\(D>0.5\) 时升压。进入 DCM 后,增益不再只由占空比决定。
2. 元件与纹波
输入范围 8–16 V、输出 −12 V/30 W。标称 \(D=0.5\)、输出电流 2.5 A,电感平均电流为 \(I_o/(1-D)=5\ \mathrm A\)。电感纹波为
\[\Delta i_{L,\mathrm{pp}}=\frac{V_gD}{Lf_s}. \tag{2}\]150 µH 时标称纹波 0.4 A;低输入电压需要更大占空比并带来更高平均/峰值电感电流,通常是热和饱和的最差角点。输出电容在导通期间独自供电:
\[\Delta v_{o,\mathrm{pp}}\approx\frac{I_oD}{Cf_s}. \tag{3}\]应把 ESR、电容 RMS 纹波电流和脉冲充电一并纳入选型。
3. 灵活性的代价:器件应力
开关关断和二极管反偏时要承受输入与输出幅值之和:
\[V_{Q,\mathrm{stress}}\approx V_g+|V_o|, \qquad V_{D,\mathrm{reverse}}\approx V_g+|V_o|. \tag{4}\]标称应力 24 V,高线为 28 V,尚未包含寄生过冲。与 Buck 仅承受 \(V_g\)、Boost 主要承受 \(V_o\) 相比,Buck–Boost 会叠加两者。输入输出脉冲电流还会增加电容 RMS、EMI 和布局压力。
4. 模型与最严苛的 RHP 零点
CCM 平均模型可写为
\[L\dot i_L=dV_g-(1-d)|v_o|,qquad C\dot{|v_o|}=(1-d)i_L-\frac{|v_o|}{R}. \tag{5}\]提高占空比会先减少输出获得电感能量的时间,再通过提高电感电流增加稳态输出,因此 duty-to-output 具有右半平面零点:
\[\omega_{z,\mathrm{RHP}}=\frac{R(1-D)^2}{L}. \tag{6}\]本例 DC 增益约 48 V/duty,谐振约 358 Hz、\(Q\approx3.56\),RHP 零点约 2.55 kHz,仅约为对应 Boost 算例的一半。低线会同时降低零点频率和谐振频率并提高电感电流,因此控制器必须在全输入范围最低零点下仍稳定。
5. 闭环控制
电压环带宽要显著低于最低 RHP 零点和开关频率。先用平均模型验证符号与低频增益,再加入补偿器、传感/PWM 比例和延时;必须检查占空比与电流限制、抗积分饱和、启动和从 CCM 向 DCM 的变化。MATLAB 脚本会报告稳定裕度、逆响应并扫描输入范围的 RHP 零点。
6. 四开关非反相 Buck–Boost
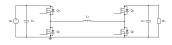
四开关拓扑可以按输入/输出关系工作在 Buck 区、Boost 区或过渡区,输出不反相,也更适合双向同步运行。代价是器件与驱动数量增加、模式切换复杂、两个桥臂的死区和电流路径都要管理。不要把两个独立控制器在边界处硬切换;应设计连续的调制策略和积分状态处理。
7. 仿真与应用
下载 LTspice 开环网表并观察 V(out)、V(sw) 与 I(L1)。测试 8/12/16 V、轻载/满载、负载阶跃、启动、限幅和 DCM;用开关模型确认器件叠加电压和电容纹波电流。
反相拓扑适合偏置电源、LED 与少量负电源;四开关版本常见于电池系统、USB‑PD、汽车与输入可能高于或低于输出的场景。最终样机仍需覆盖热、EMI、保护、反向连接和故障能量。