
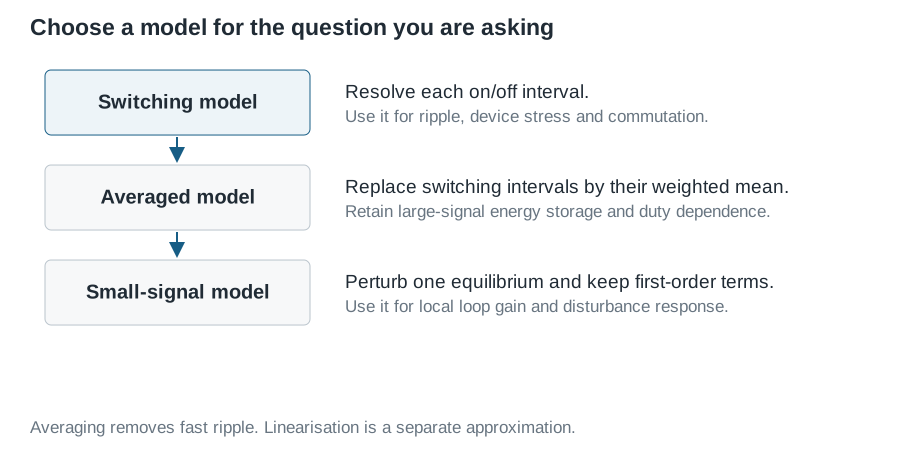
小信号模型不是把开关电路“变成线性电路”,而是在一个指定稳态附近,用一阶近似描述平均量的缓慢变化。过程包含两个不同步骤:先按开关周期平均以去掉快速纹波,再在工作点附近线性化。
本文沿用 12 V→24 V Boost 算例,假设理想开关与二极管、固定电阻负载、CCM、较小开关纹波,并暂时忽略电感电阻与电容 ESR。
1. 小信号到底是什么
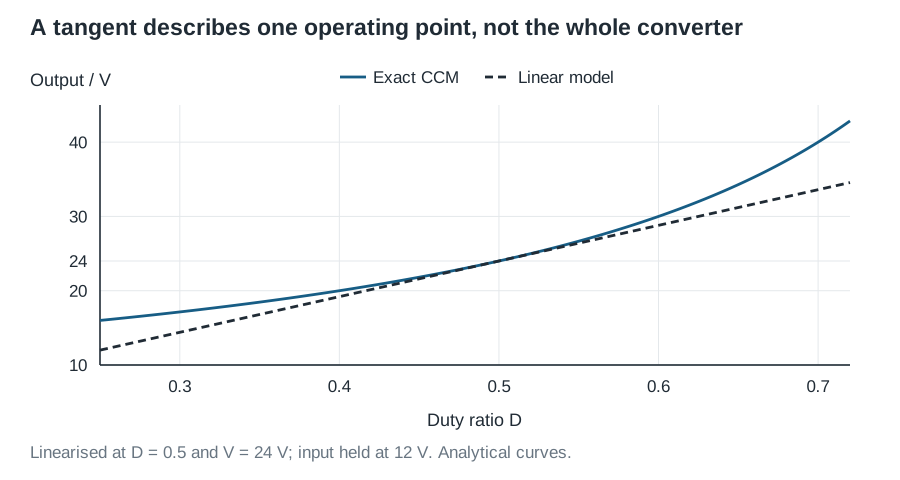
把变量写为稳态值与小扰动之和,例如 \(d=D+\hat d\)、\(v_o=V+\hat v_o\)。帽号表示相对工作点的偏差,不是导数。线性模型只在扰动足够小、没有跨越工作模式或限幅时有效;启动、大信号负载阶跃和 CCM/DCM 切换仍应使用非线性平均模型或开关模型。
2. 两个开关状态
储能关系为
\[v_L=L\frac{di_L}{dt},\qquad i_C=C\frac{dv_o}{dt}. \tag{1}\]开关导通时二极管截止,
\[\dot i_L=\frac{v_g}{L},\qquad \dot v_o=-\frac{v_o}{RC}. \tag{2}\]开关关断时电感经二极管供给输出,
\[\dot i_L=\frac{v_g-v_o}{L},\qquad \dot v_o=\frac{i_L}{C}-\frac{v_o}{RC}. \tag{3}\]第二式中必须减去负载电流;输出不是只有电感给电容充电。
3. 周期平均
按导通比例 \(d\) 与关断比例 \(1-d\) 加权,可得非线性平均模型:
\[\boxed{L\dot i_L=v_g-(1-d)v_o},\qquad \boxed{C\dot v_o=(1-d)i_L-v_o/R}. \tag{4}\]快速纹波已消失,但 \(dv_o\)、\(di_L\) 等乘积仍在,所以平均并不等于线性。
4. 平衡工作点
令 \(q=1-D\),稳态导数为零:
\[0=V_g-qV,qquad 0=qI-\frac VR, \tag{5}\]因此
\[\boxed{V=\frac{V_g}{q}},\qquad \boxed{I=\frac{V}{Rq}=\frac{V_g}{Rq^2}}. \tag{6}\]工作点必须满足这些方程,否则线性化后会残留常值强迫项。
5. 展开并保留一阶项
令
\[v_g=V_g+\hat v_g,quad v_o=V+\hat v_o,quad i_L=I+\hat i_L,quad d=D+\hat d. \tag{7}\]代入公式(4),利用平衡条件消去常数,并舍去 \(\hat d\hat v_o\)、\(\hat d\hat i_L\) 等二阶小量:
\[\boxed{L\dot{\hat i}_L=\hat v_g-q\hat v_o+V\hat d}, \tag{8}\] \[\boxed{C\dot{\hat v}_o=q\hat i_L-I\hat d-\frac{\hat v_o}{R}}. \tag{9}\]电容方程中的负 duty 项极其重要:占空比刚增加时,电感电流尚未上升,但每周期向输出送能的关断区间已经缩短。
状态空间形式为
\[\dot{\hat x}=A\hat x+B_d\hat d+B_g\hat v_g, \quad A=\begin{bmatrix}0&-q/L\\q/C&-1/(RC)\end{bmatrix}, \tag{10}\] \[B_d=\begin{bmatrix}V/L\\-I/C\end{bmatrix},\qquad B_g=\begin{bmatrix}1/L\\0\end{bmatrix}. \tag{11}\]6. 传递函数
在初始扰动为零时作拉普拉斯变换并消去 \(\hat i_L\):
\[\Delta(s)\hat v_o=q\hat v_g+(qV-LIs)\hat d, \quad \Delta(s)=LCs^2+\frac LR s+q^2. \tag{12}\]于是 duty-to-output 与 input-to-output 分别为
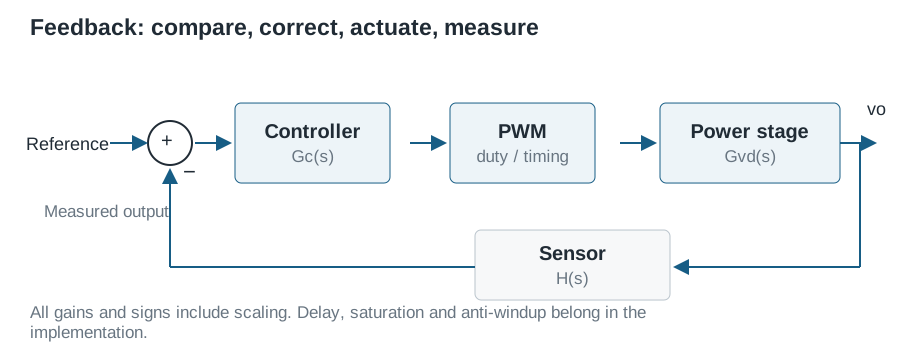
\[\boxed{G_{vd}(s)=\frac{qV-LIs}{LCs^2+(L/R)s+q^2}}, \tag{13}\] \[\boxed{G_{vg}(s)=\frac{q}{LCs^2+(L/R)s+q^2}}. \tag{14}\]这只是功率级,不包含控制器、分压器、PWM 增益或延时。
增加并联小信号负载电流 \(\hat i_\ell\) 后,按“额外负载导致电压下降”定义输出阻抗:
\[\boxed{Z_o(s)=-\frac{\hat v_o}{\hat i_\ell} =\frac{Ls}{\Delta(s)}}. \tag{15}\]理想模型给出 \(Z_o(0)=0\),并不意味着真实变换器没有输出阻抗或瞬态压降。
7. 极点和右半平面零点的物理意义
归一化表达为
\[G_{vd}(s)=\frac{V}{q} \frac{1-s/\omega_z}{1+s/(Q\omega_0)+(s/\omega_0)^2}, \tag{16}\]其中
\[\omega_0=\frac{q}{\sqrt{LC}},\qquad Q=Rq\sqrt{\frac CL},\qquad \omega_z=\frac{Rq^2}{L}. \tag{17}\]双极点表示电感与电容之间的耦合储能;分子零点位于正半平面。对一个正 duty 阶跃,初始斜率为
\[\dot{\hat i}_L(0^+)=\frac VL\hat d>0, \qquad \dot{\hat v}_o(0^+)=-\frac IC\hat d<0. \tag{18}\]输出先下降、最终才上升,这就是逆响应。RHP 零点增加幅值却带来相位滞后,不能用控制器的正半平面极点去“抵消”,否则会引入内部不稳定模式。
独立检查 DC 增益也很重要:对 \(V=V_g/(1-D)\) 求导,\(\partial V/\partial D=V/q=G_{vd}(0)\),与模型一致。
8. 代入 12 V→24 V 算例
取 \(V_g=12\ \mathrm V\)、\(D=0.5\)、\(R=19.2\ \Omega\)、\(L=150\ \mu\mathrm H\)、\(C=330\ \mu\mathrm F\),工作点为 \(V=24\ \mathrm V\)、\(I=2.5\ \mathrm A\)。得到
\[G_{vd}(0)=48\ \mathrm{V/duty},\quad f_0\approx357.7\ \mathrm{Hz},\quad Q\approx14.24, \quad f_z\approx5.093\ \mathrm{kHz}. \tag{19}\]若 \(\hat d=0.005\),线性模型预测最终上升 0.240 V;精确 CCM 新平衡为 24.2424 V,误差很小。若 duty 从 0.5 大幅跳到 0.6,线性模型预测 +4.8 V,而精确值为 +6 V,清楚显示局部模型的边界。
MATLAB 脚本可重现传递函数、阶跃逆响应与保守 PI 分析。
9. 验证而不是盲信代数
至少做三种检查:用稳态增益导数核对 DC 增益;用有限差分比较非线性平均模型与线性模型的小扰动;用开关模型在多周期平均后比较响应。随后加入电感电阻、电容 ESR、二极管压降、采样与 PWM 延时,并扫描输入、负载和 CCM/DCM 边界。小信号模型的价值不在于替代所有仿真,而在于解释哪些动态来自哪里、控制带宽为什么受限。